Produktoversigt
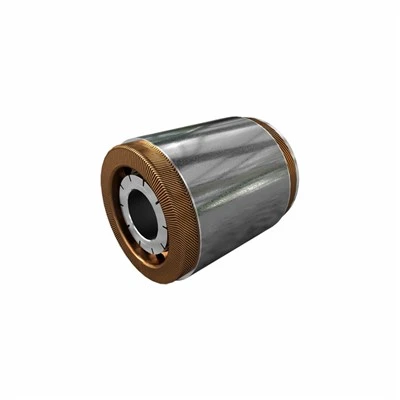
Kompakt undervandspropel i teknisk-klasse konstrueret til fjernbetjente køretøjer i mikro- og observations-klasse, der kræver høje trækkraft-til-vægtforhold og pålidelig undersøisk udholdenhed. Bygget omkring en robust børsteløs DC-motorarkitektur parret med et anodiseret strukturelt hus, leverer denne fremdrivningsenhed præcis vektorkontrol og lineær trykrespons i krævende marinemiljøer ned til 300 meter, mens den minimerer hydrodynamisk modstand for at maksimere driftseffektiviteten under professionelle undersøiske inspektions- og interventionsmissioner.
Tekniske specifikationer
|
Parameter |
Specifikationsdata |
|
Driftsdybde |
300 m maks. (1,5x testtryk) |
|
Spændingsindgang |
12V til 24V DC (4S–6S kompatibel) |
|
Pullert Træk |
5,2 kgf fwd / 4,1 kgf omdrejninger (24V) |
|
Aktuel lodtrækning |
0,1A til 12A maks |
|
Meddelelse |
PWM, RS485, CANopen |
|
Masse |
380g i luft / 190g i vand |
Performance Dynamics
Asymmetrisk Thrust Optimization:Afstemt propelgeometri minimerer hvirvelafkastning, hvilket giver et 85 % fremad-til-trykforhold for at eliminere træge baklænsmanøvrer under station-hold.
Termisk styring:Direkte væskeafledningskanaler leder omgivende vand hen over statorkernen, hvilket forhindrer termisk drosling under vedvarende høje-outputoperationer.
Svarlinearitet:Integreret elektronisk hastighedskontrol med lukket-sløjfe omsætter gaskommandoer til øjeblikkelige RPM-justeringer med ingen mærkbar forsinkelse.
Strømeffektivitet:Optimeret elektromagnetisk pol-slot-kombination reducerer kobbertab, hvilket betyder lavere batteridræning og forlængede undersøiske missioner.
Mål applikationer
Infrastrukturinspektion:Giver stabil positionering til høj-ekkolod og 4K-videooptagelse langs nedsænkede bropyloner, dæmningsvægge og kommunale rørledninger.
Akvakulturovervågning:Navigerer stramme net-kanter for at inspicere fiskebestande, strukturelle integritet og fortøjningsliner uden at generere forstyrrende turbulens.
Skrogrensningsoperationer:Opretholder konstant vinkelret kontaktkraft mod skibsskrog under automatiske eller pilotassisterede skrogskrubningsrutiner.
Søg og gendannelse:Leverer hurtige accelerations- og decelerationsfunktioner til agil navigation i begrænsede rum som sunkne vrag eller oversvømmede huler.
Elektromagnetisk og rotorteknik
Rotorkonfiguration:Multi-polet permanent magnet synkron motorkonfiguration maksimerer drejningsmomenttætheden inden for en begrænset ydre diameter.
Vikle isolering:Vakuum-imprægneret harpiksbelægning på statorviklinger giver fuldstændig dielektrisk isolering og forhindrer interne kortslutninger fra omgivende fugt.
Bladgeometri:Høj-styrke glas-fiberforstærkede polycarbonatblade modstår stød med fremmedlegemer uden katastrofale strukturelle fejl.
Statorafskærmning:Korrosionsbestandige-siliciumstållamineringer reducerer hvirvelstrømstab og opretholder magnetiske mætningstærskler ved maksimal driftsstrøm.
Undersøisk mekanisk struktur
Materiale sammensætning:Bearbejdet af marine-aluminiumslegering 6061-T6 med en hårdanodiseret beskyttende belægning, der overstiger 50 mikron i tykkelse.
Fasteners integritet:Samlet udelukkende ved hjælp af A4-skruer i rustfrit stål, der er behandlet med anti-fast gevind-låseforbindelser.
Hydrodynamisk profilering:Strømlinet dysehus eliminerer skarpe kanter, hvilket reducerer strømningsseparationsturbulens og parasitiske modstandskoefficienter.
Kabeludgangssamling:Kraftig-polyurethan-kappet pigtail-kabel indkapslet med marine epoxy for at modstå konstant bøjning og trækbelastning under køretøjets bevægelse.
Trykkompensationsdesign
Intern fyldning:Forseglet indre kammer fyldt med optisk-inert silikoneolie udligner det indre tryk med det omgivende hydrostatiske hoved.
Fleksibel membran:Elastomer kompensationsmembran rummer volumetriske ændringer forårsaget af temperaturudsving og ekstreme dybdevariationer.
Forseglingskonfiguration:Statiske dobbelte O-ringe parret med en fjeder-aktiveret roterende akseltætning forhindrer saltvandsindtrængning på tværs af ekstreme trykforskelle.
Lækagedetektion:Valgfrit internt fugtsensorkredsløb udsender et diagnostisk fejlsignal ved tidlig registrering af væskeindtrængning.
Integration af køretøjssystem
Monteringstilpasning:Standardiseret multi--monteringsbeslagsmønster tillader direkte fastgørelse til standard undersøiske rammeekstruderingsprofiler.
Signalkompatibilitet:Direkte plug-and-play-forbindelse med standard undersøiske flyvecontrollere ved hjælp af puls-breddemodulation eller digitale serielle busser.
Bus adresse:DIP-switch eller software-programmerbare node-id'er tillader multi-thruster daisy-kæde på et enkelt RS485- eller CAN-bus-netværk.
Telemetrirapportering:Realtidstransmission af intern temperatur, driftsspænding, strømforbrug og RPM-feedback til overfladekontrolstationer.
Tilpasningsmuligheder
Kabelkonfiguration:Skræddersyede pigtail-trådlængder i området fra 0,5 meter til 10 meter, afsluttet med undersøiske våde-tilpasbare eller tørre-sammenpasselige konnektorer.
Spændingsjustering:Brugerdefineret statoroprulning tilgængelig for specialiserede 48V højspændingsstrømfordelingsbusser, der bruges i-stærke tøjstyringssystemer.
Monteringsbeslag:Specialbearbejdede-monteringskraver af titanium eller acetal, der er konstrueret til at matche specifikke ROV-chassis rørformede rammediametre.
Overfladefinish:Vælg mellem standard hård sort, trist militær oliven eller orange beskyttende overfladefinish med høj-synlighed.
Kvalitetssikringsprotokoller
Trykprøvning:Hver fremstillet thruster gennemgår hydrostatisk tryktestning i et vand-fyldt kammer ved 1,5 gange den nominelle dybde i 30 minutter.
Dynamisk balancering:Rotorsamlinger balanceret på computeriserede vibrationsanalyserigge for at sikre en jævn drift under 10.000 RPM.
Elektrisk isolering:Megohm isolationsmodstandstest udført ved 500V DC for at verificere statorspolernes absolutte dielektriske integritet.
Trykbekræftelse:Individuel præstationsprofilering udført på en computerstyret belastningstestbænk for at registrere faktisk pullerttræk versus PWM-inputdata.
Emballage og logistik
Stødbeskyttelse:Individuelle enheder sikret i specialudskårne-høj-densitets polyethylenskumhulrum for at forhindre stødskader ved transport.
Fugtforebyggelse:Vakuum-forseglede anti-statiske barriereposer indeholdende fødevare-silicagelpakker beskytter metaloverflader mod salt-luftkondensering.
Inkludering af dokumentation:Hver forsendelse inkluderer individuelle testresultatcertifikater, kalibreringsdatablade og måltegningsfiler.
Fragtoverholdelse:Robuste bølgepap-ydre kartoner palleteret og krympe-indpakket for at opfylde internationale standarder for luft- og havfragttransport.
Ofte stillede spørgsmål
Q: Hvad er den maksimale kontinuerlige køretid ved fuld gas?
A: Termiske ligevægtstest viser, at enheden opretholder maksimalt kontinuerligt output i 20 minutter i 20 graders vand, før intern temperaturstabilisering finder sted. Normale intermitterende driftscyklusser kræver ingen driftsgrænser.
Spørgsmål: Kan thrusteren fungere i brakvand eller stærkt sildet vand?
A: Ja. Den mekaniske tætningsdesign inkorporerer en affalds-udelukkende labyrintring, der forhindrer suspenderet slam og fine partikler i at nå de primære akseltætningsflader.
Q: Hvilken vedligeholdelse er påkrævet efter saltvandsinstallation?
A: Skyl ydersiden grundigt med ferskvand, mens du roterer propellen ved lav hastighed for at skylle saltrester ud af dysen og det magnetiske mellemrum. Efterse kabelkappen og propelbladene årligt.
Q: Hvordan håndteres firmwareopdateringer eller ændringer i kommunikationsprotokol?
A: Enheder med digitale kommunikationsprotokoller inkluderer en intern bootloader, der er tilgængelig via en ekstern programmeringsadapter til feltfirmwareopdateringer.
Populære tags: kompakt rov undervands thruster, Kina kompakt rov undervands thruster fabrikanter, leverandører